Parte 4/10
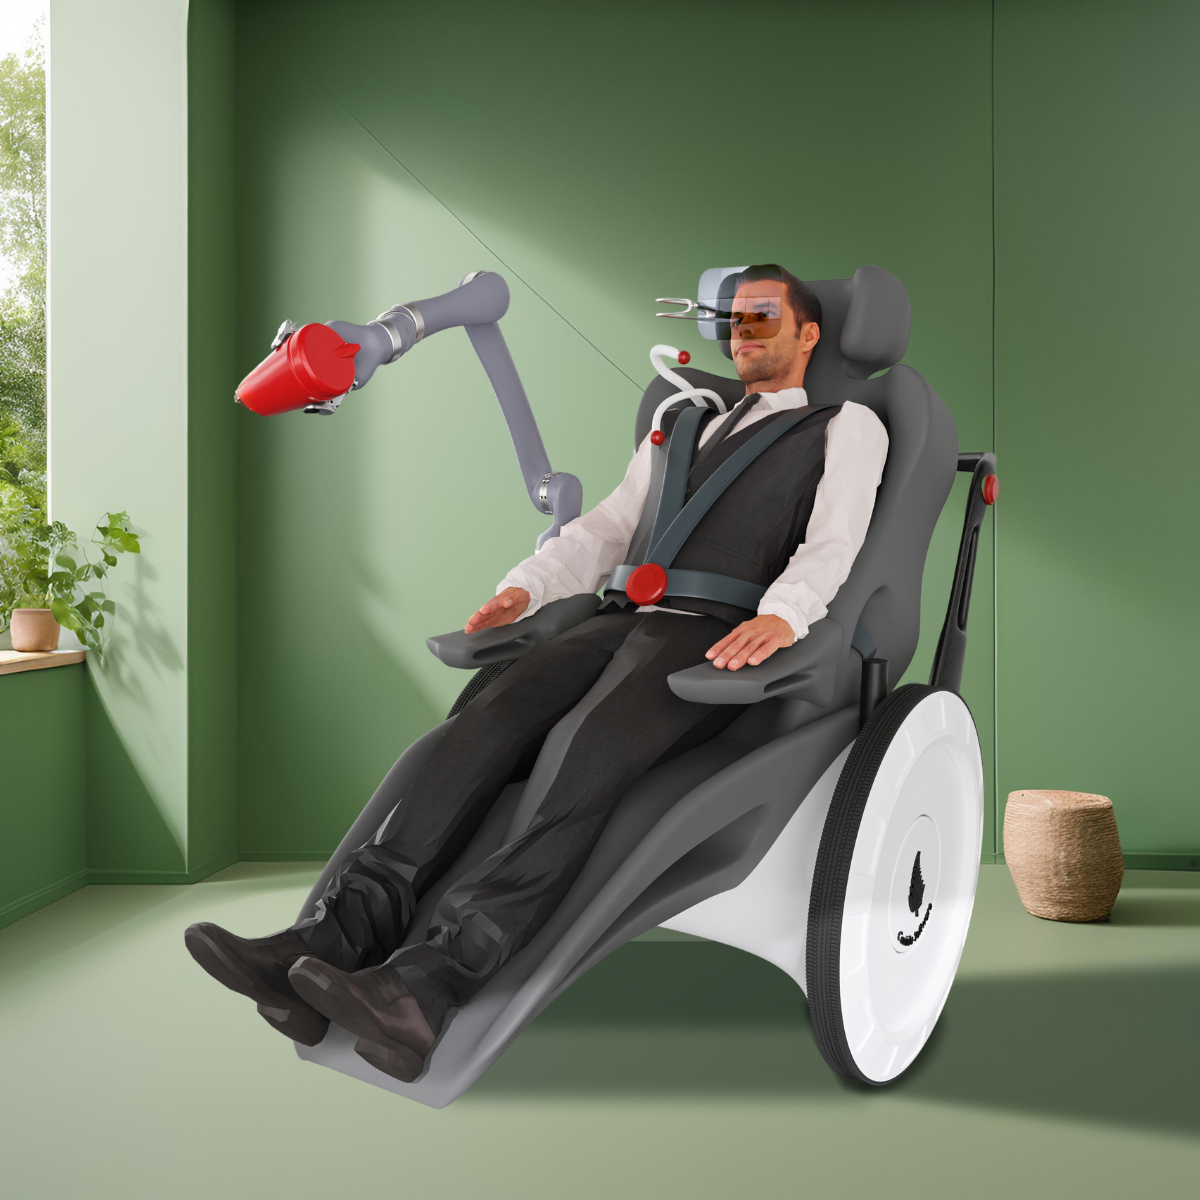
Para nuestro proyecto debemos desarrollar un procedimiento capaz de reconocer y localizar en poco tiempo objetos desconocidos en el espacio tridimensional. Solo entonces el brazo robótico puede interactuar con ellos. Por ello, nuestro primer paso es el reconocimiento de objetos mediante procesamiento de imágenes.
Con el procesamiento de imágenes, las fotos y los vídeos pueden analizarse también en tiempo real. Para ello, las imágenes se leen con un software y se comparan con imágenes de ejemplo de una base de datos. Con ayuda de la inteligencia artificial pueden desarrollarse algoritmos para captar e identificar objetos en el espacio aún más rápido.
En nuestro proyecto de investigación, el entorno del robot se grabará con una cámara. Lo ideal es colocar la cámara sobre el robot. Así se evita que el brazo robótico tape objetos y las imágenes no salen desenfocadas. Mediante el procesamiento de imágenes se evalúan las imágenes de la cámara y es posible reconocer los objetos.
Tras evaluar las imágenes, los objetos deben identificarse consultando una base de datos y localizarse en el espacio. Para un reconocimiento de objetos sin errores es necesario definir variables del entorno. Esto significa, por ejemplo, que debe haber luz natural o iluminación artificial y que las superficies de los objetos no deben ser muy reflectantes.
Para un reconocimiento de objetos óptimo deben existir suficientes conjuntos de datos. Mientras que en muchos ámbitos del reconocimiento de imágenes ya existen grandes cantidades de datos de entrenamiento, el ámbito de los productos de apoyo médicos está muy poco representado. Por ello, hemos creado nuestros propios conjuntos de datos con dispositivos de asistencia y los hemos combinado con bases de datos de imágenes existentes.
 kununu