Parte 10/10
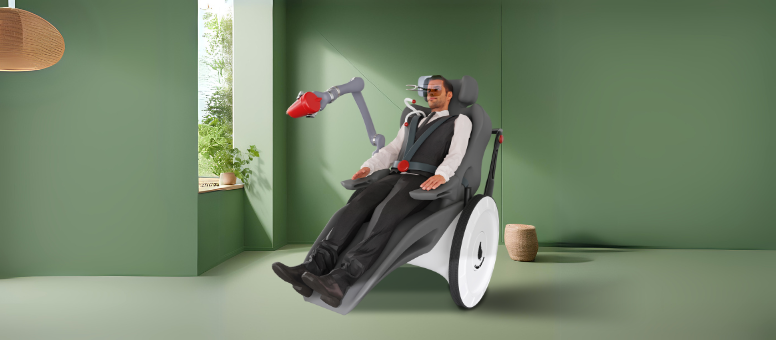
Durante más de dos años hemos colaborado estrechamente con la Hochschule Offenburg en el proyecto de investigación HIRAC y ahora el proyecto se encuentra en su fase final: podemos anunciar con orgullo que en breve concluirá con éxito. ¡También nosotros seguiremos con interés cómo influirá nuestro trabajo conjunto en el ámbito industrial y social y, por supuesto, le mantendremos informado!
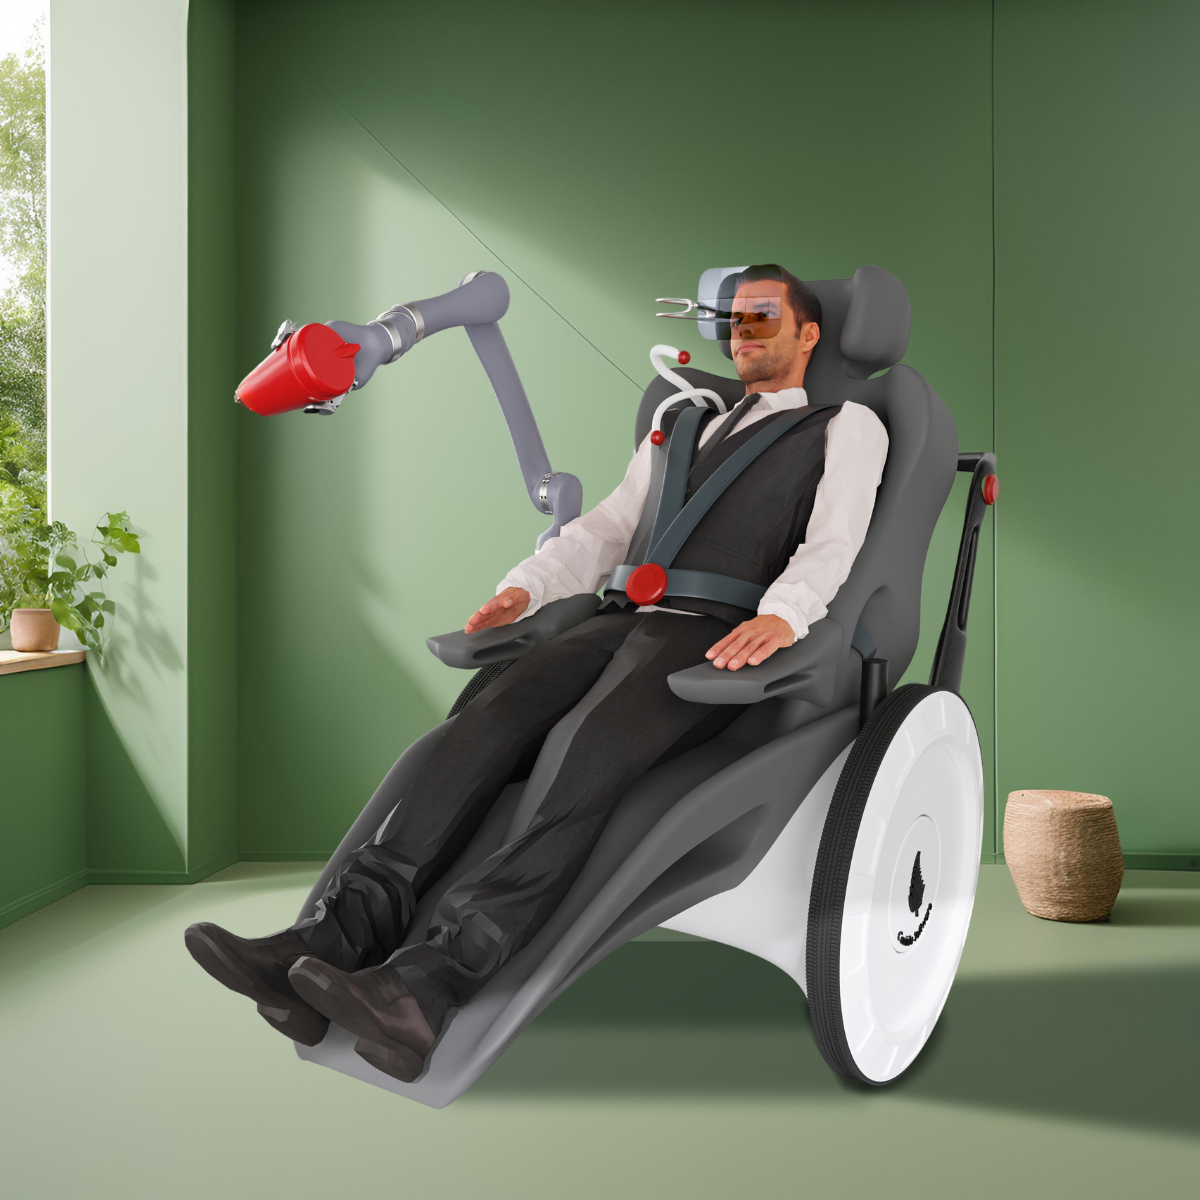
En esta serie le hemos ofrecido una amplia visión del complejo proyecto de investigación HIRAC (Hardware Independent Robotic Assistance Controller). Entretanto hemos completado con éxito (casi) todos los pasos y nos encontramos en la fase final. Además de muchos éxitos, también ha habido algunos retos.
Oficialmente, nuestro proyecto finaliza dentro de pocos meses. Debido a la complejidad de las tareas y a lo laboriosa que ha sido la resolución de problemas, nuestro sistema aún está en sus inicios. Las primeras tareas deben poder ejecutarse y funcionar sin problemas también con distinto hardware. Entre ellas se encuentran el reconocimiento de imágenes y la localización de objetos, el agarre, la elevación y la colocación de objetos, así como verter agua en un vaso y acercarlo.
Gracias a la inteligencia artificial integrada y al machine learning, el aprendizaje de nuevas tareas debe resultar cada vez más sencillo y rápido. De este modo, nuestro sistema puede aprender cosas nuevas en poco tiempo y ser cada vez más rápido gracias al entrenamiento, por lo que sus ámbitos de aplicación pueden crecer constantemente.
 kununu