Partie 3/10
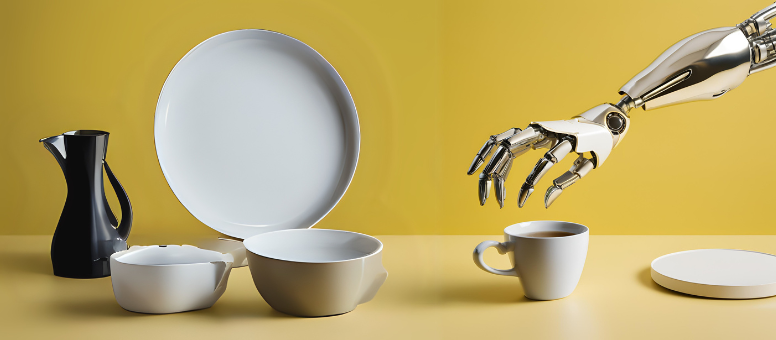
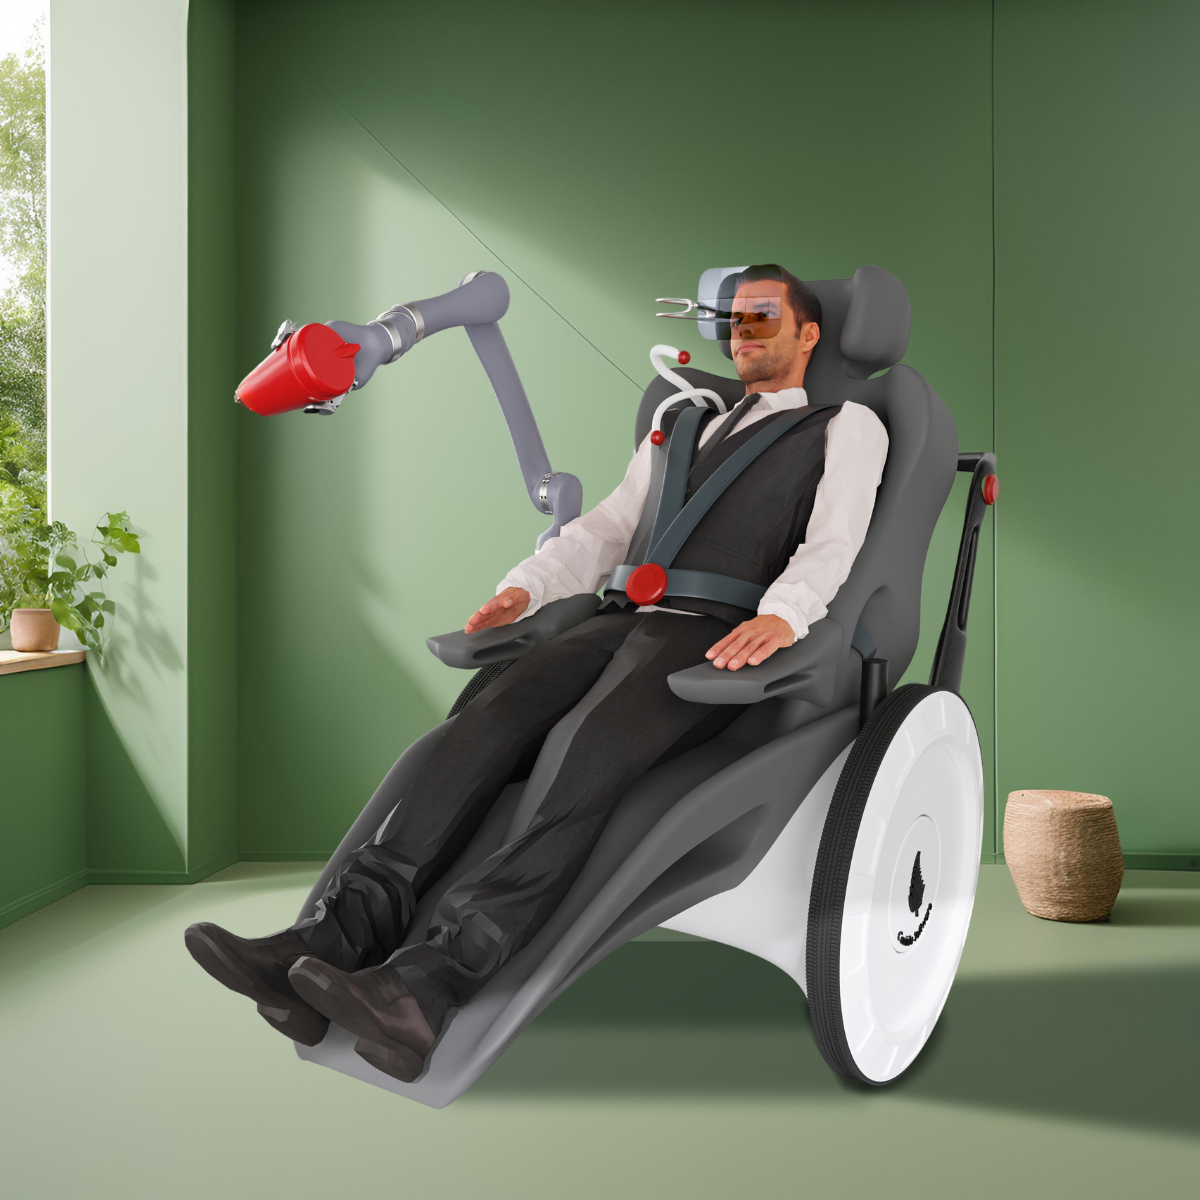
Nous souhaitons poursuivre la présentation de notre projet de recherche actuel HIRAC (Hardware Independent Robot Assistance Controller). Il s'agit du développement d'un logiciel indépendant du matériel, capable d'exécuter différentes tâches avec des bras robotiques. Sa particularité : cette application ne doit pas fonctionner uniquement sur un robot donné.
Notre objectif n'est pas seulement d'entraîner un bras robotique dans le domaine social et de le commercialiser en tant que dispositif médical. Il s'agit bien plus du développement et de la mise en œuvre d'un logiciel qui peut entraîner à l'aide de l'IA des éléments robotiques de différents fabricants, dotés de capteurs différents. Le logiciel peut ainsi être utilisé aussi bien dans le domaine industriel que dans le domaine social.
Voici comment l'ensemble doit fonctionner :
Une caméra filme une scène du quotidien, par ex. une table avec différents objets. Cette image doit être affichée sur un écran tactile.
Le logiciel analyse l'image enregistrée, reconnaît les différents objets et propose des tâches que le bras robotique peut accomplir avec ces objets.
La tâche souhaitée peut être sélectionnée par une personne sur l'écran tactile ou par suivi oculaire (eye tracking). Une fois la tâche choisie, plusieurs actions sont exécutées.
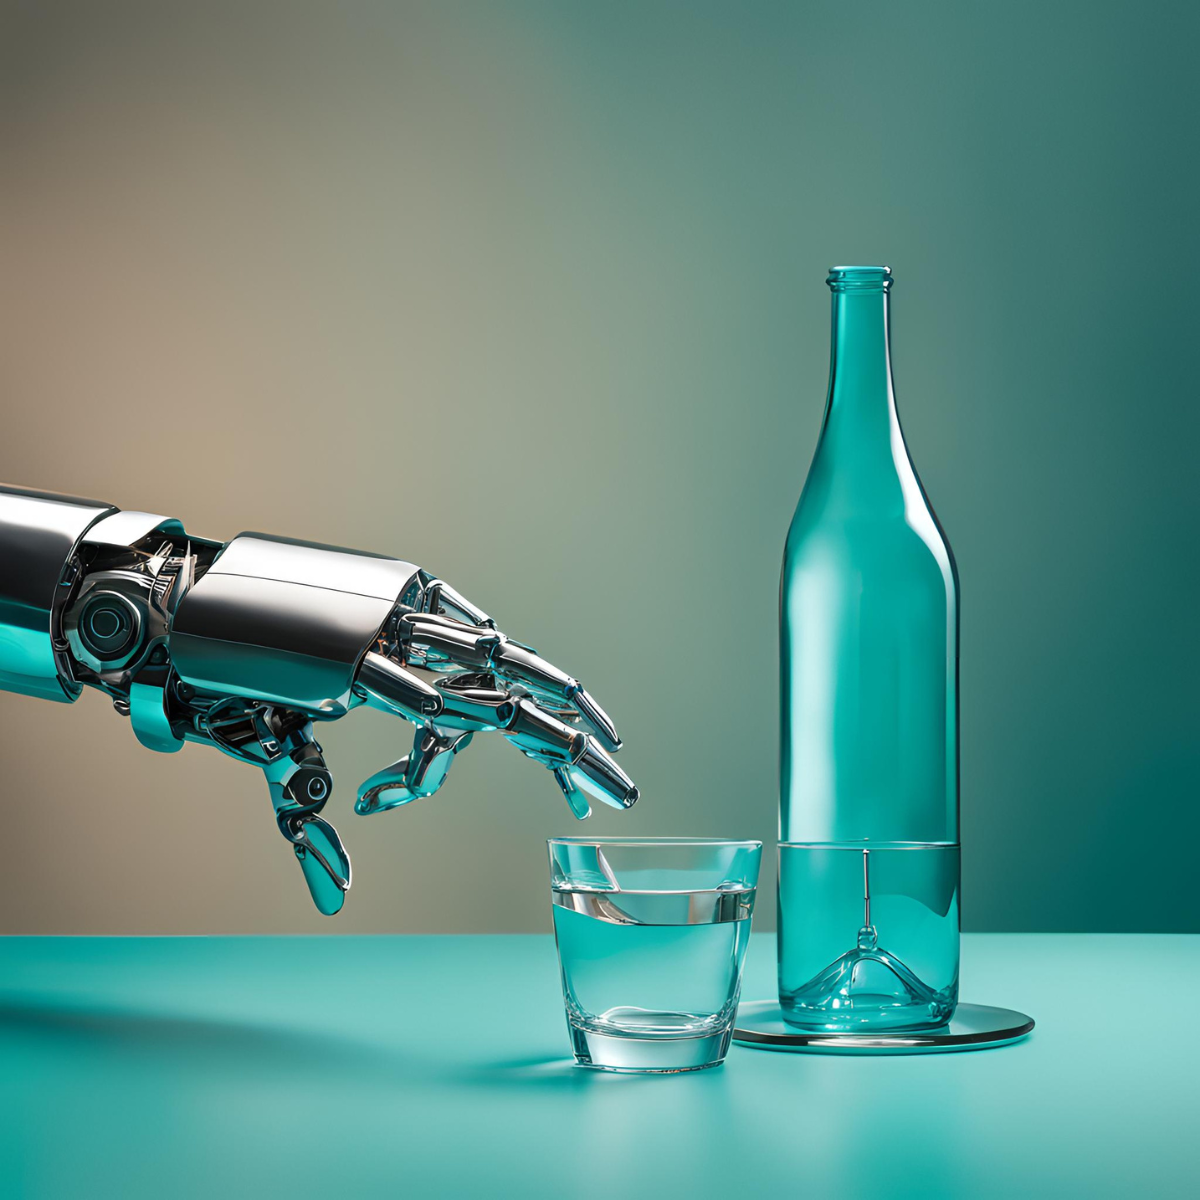
Il est par exemple possible de saisir une bouteille, de verser du liquide dans un verre et de reposer la bouteille.
Pour que notre projet puisse être mené à bien, nous devons élaborer et repenser de nombreuses fonctionnalités techniques :
Détection d'objets, localisation, traitement d'images, intelligence artificielle, transfert, sécurité
 kununu