Partie 7/10
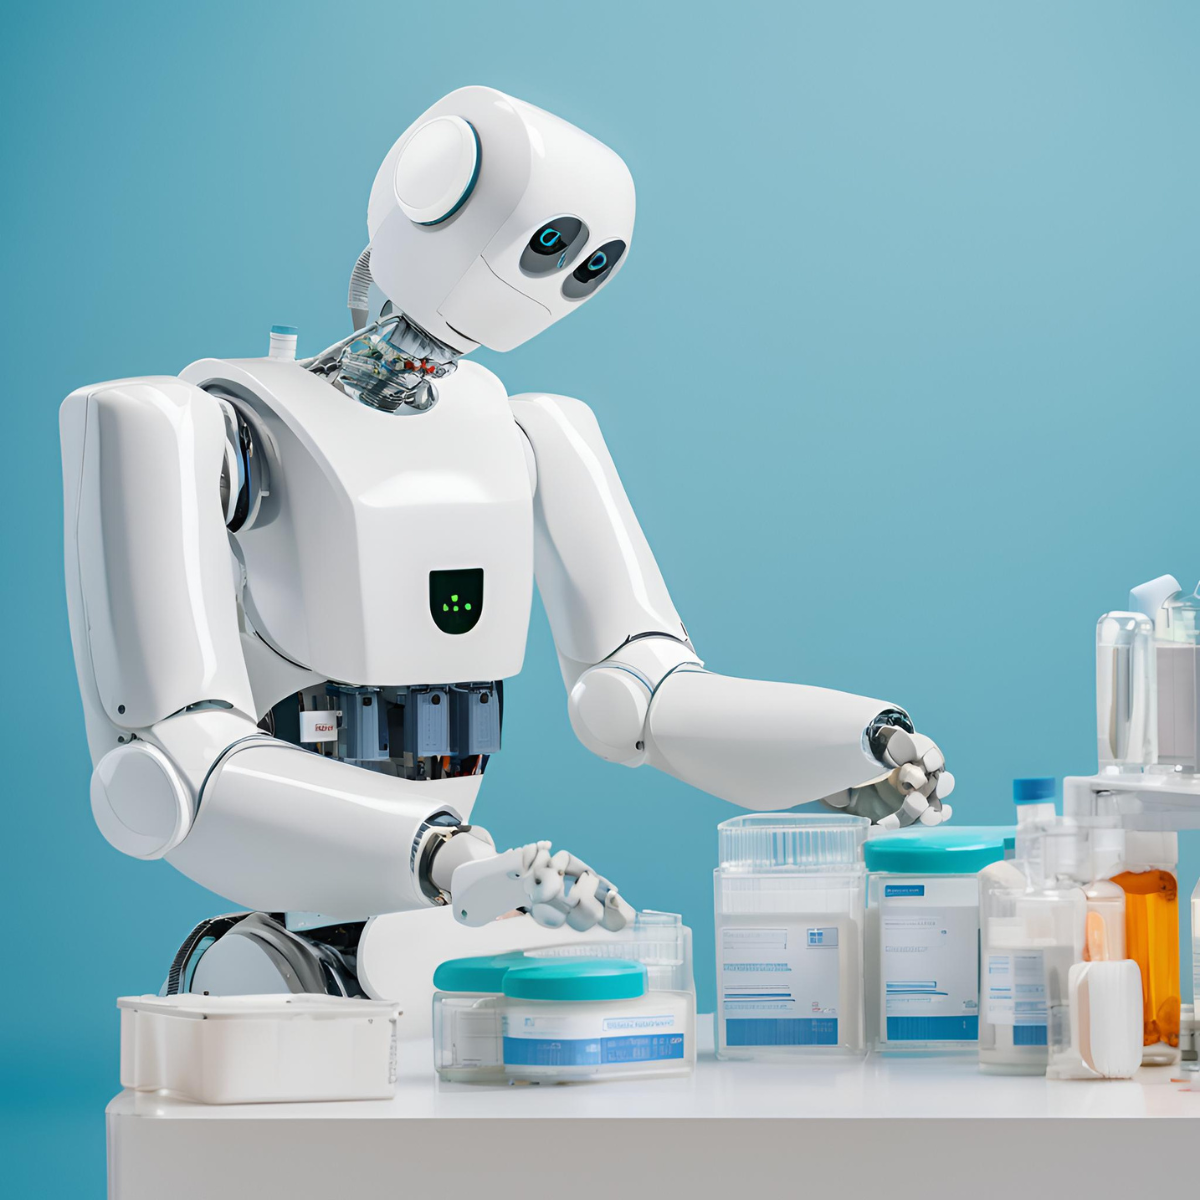
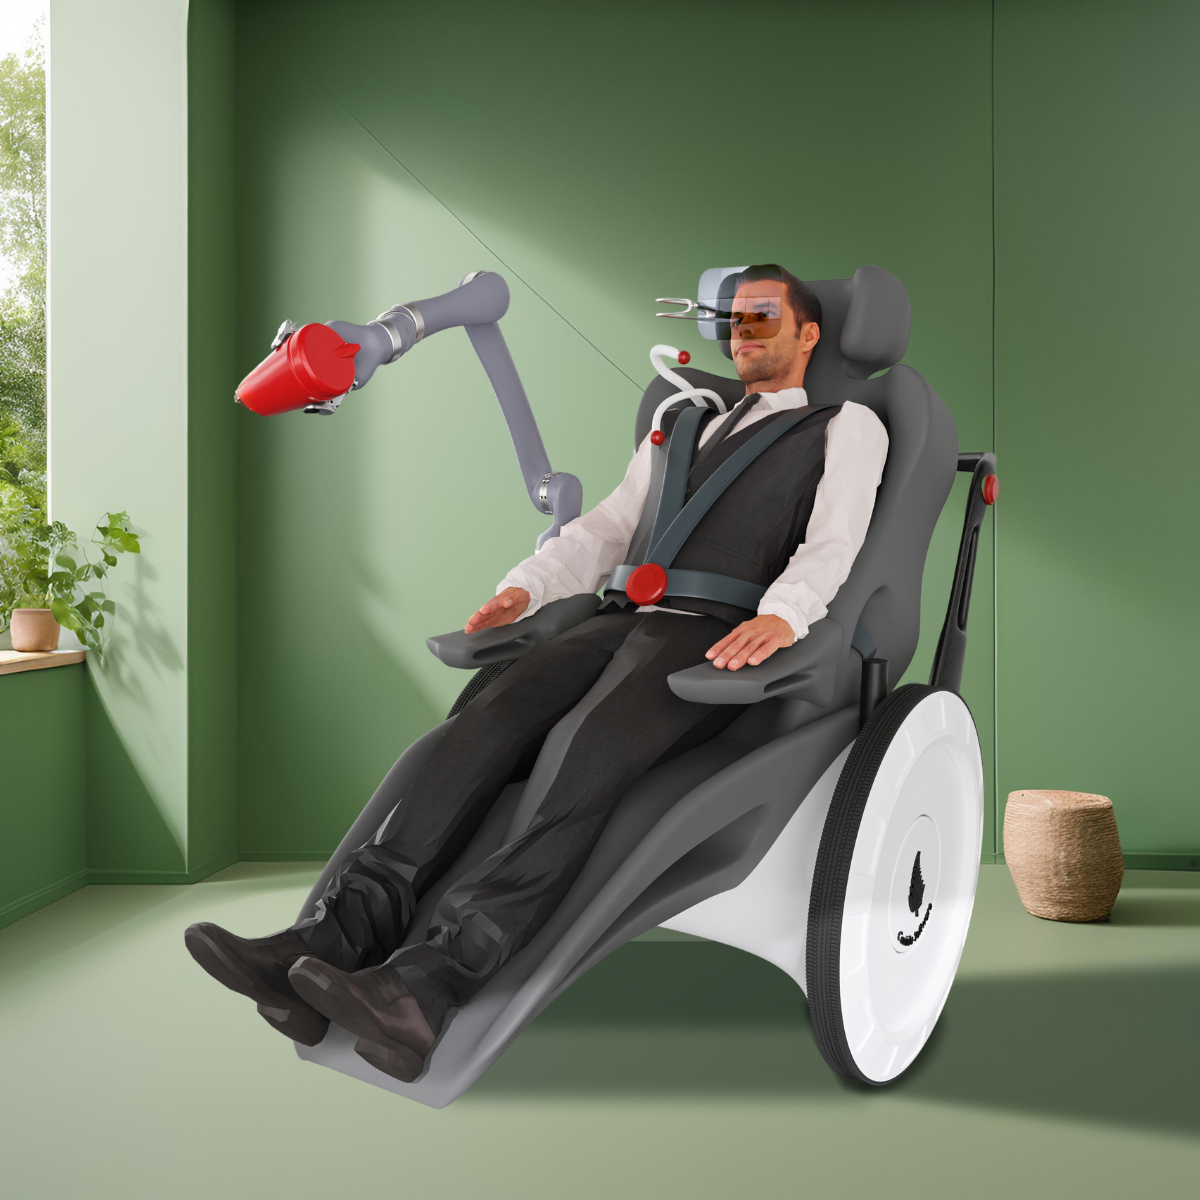
Verser un liquide dans un gobelet exige un contrôle précis des mouvements du robot et une capacité d'adaptation à différentes conditions, comme différents niveaux de liquide, positions et formes de gobelets. Les méthodes classiques atteignent ici leurs limites, car elles sont souvent peu flexibles et difficiles à adapter à de nouvelles situations. Les méthodes de machine learning offrent pour cela une alternative prometteuse.
Grâce à l'apprentissage automatique, le système peut apprendre par l'interaction avec son environnement, élaborer des stratégies optimales et s'adapter de manière dynamique à des conditions changeantes. Pour cela, nous misons dans le projet HIRAC sur des méthodes actuelles d'apprentissage automatique, en particulier le deep learning et le reinforcement learning.
Apprentissage par renforcement (reinforcement learning, RL)
L'apprentissage par renforcement est un domaine de l'apprentissage automatique dans lequel un agent apprend à prendre des décisions optimales en interagissant avec son environnement.
À travers les succès et les échecs de l'entraînement, l'agent tente de développer une stratégie pour minimiser les échecs. Les critères de succès et d'échec ont été définis au préalable avec la Hochschule Offenburg et servent de base à l'entraînement.
Le machine learning joue un rôle si important dans ce projet parce que le système doit être étendu à différents bras robotiques. Grâce à l'apprentissage par renforcement, le modèle appris peut être transféré à différents robots et réentraîné avec des adaptations minimales. Après une courte durée d'entraînement, le système peut par exemple apprendre différentes séquences de mouvements pour différents bras robotiques.
 kununu