Partie 6/10
Jusqu'à présent, la plupart des IA en robotique sont utilisées pour reconnaître, saisir et positionner des objets avec précision. Accomplir une finalité précise avec l'objet n'a pas encore été suffisamment étudié. C'est pourquoi notre logiciel doit être régulièrement testé et entraîné avec l'intelligence artificielle pendant la phase de développement.
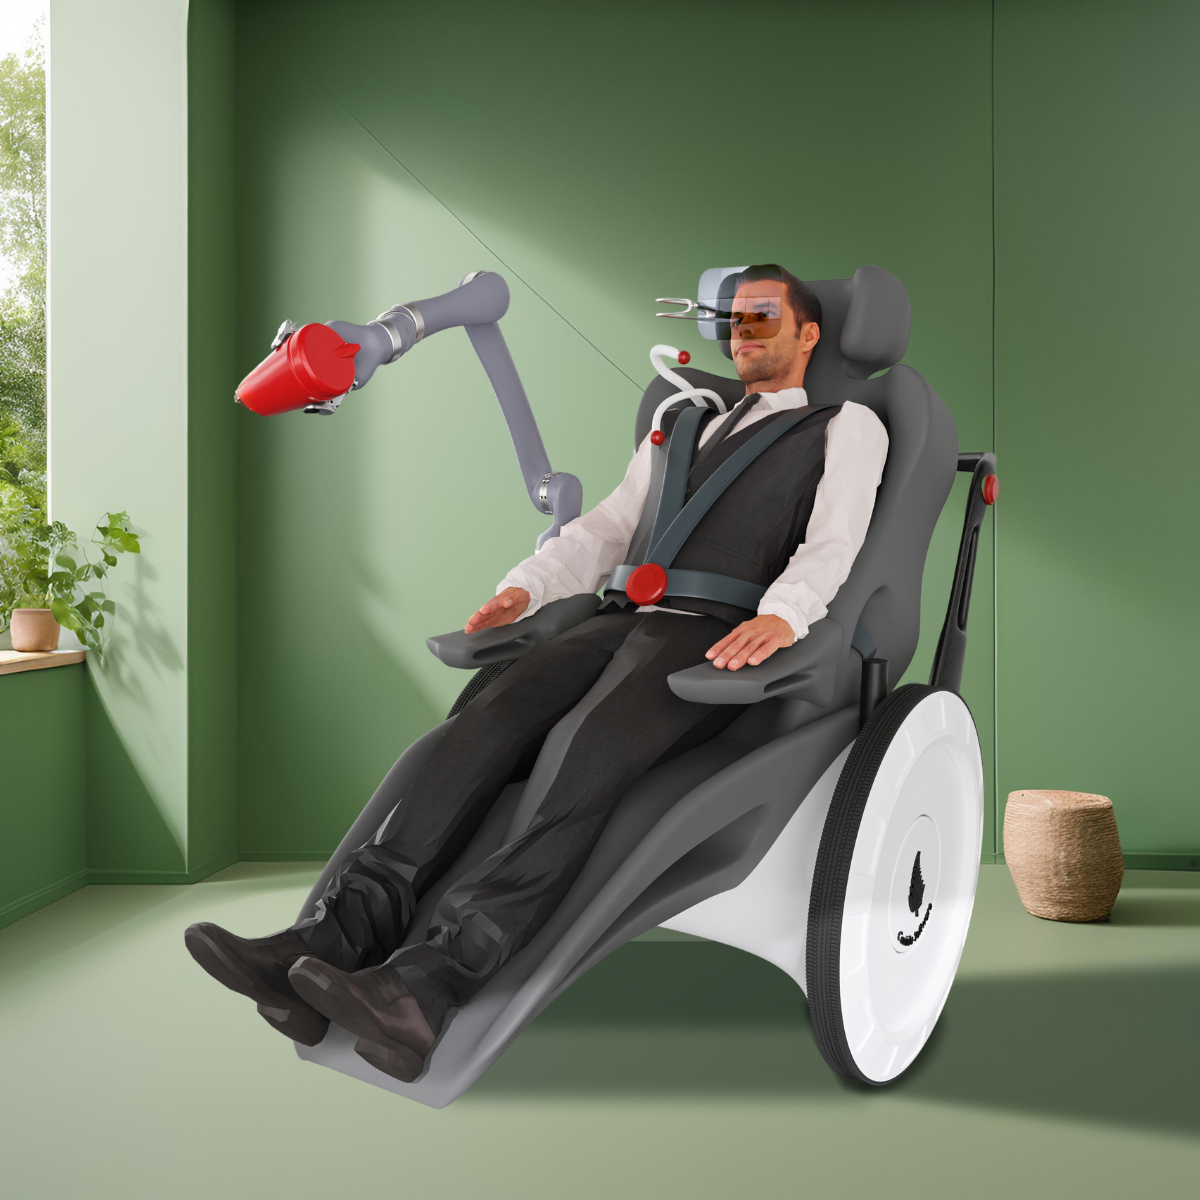
Pour tester le logiciel et optimiser les algorithmes, le système est entraîné avec une combinaison de matériel réel et de simulation. La simulation s'appuie sur un logiciel spécifique capable de simuler les séquences de mouvements en robotique. Ce logiciel de simulation permet de tester l'utilisation de différents capteurs ou bras robotiques, d'étudier les écarts et de les prendre en compte dans le développement du logiciel.
En plus du test en simulation, un environnement proche de la réalité est développé afin de pouvoir tester et entraîner le logiciel basé sur l'IA. L'environnement est filmé dans différentes conditions d'éclairage pour entraîner le système à une utilisation à différents moments de la journée et en différents lieux. D'éventuels problèmes d'utilisation sont également identifiés grâce aux tests réalisés par des participants à la Hochschule Offenburg.
Ces tests permettent d'identifier les problèmes et de les éliminer dès le départ. Les algorithmes sont alors ajustés et l'intelligence artificielle est alimentée avec les informations obtenues. Ainsi, malgré un matériel différent, les tâches doivent être exécutées de manière identique dans l'environnement de simulation et dans l'environnement réel.
 kununu