Partie 8/10
Lorsque l'humain et le robot travaillent ensemble, certaines exigences de sécurité doivent être prises en compte. Précisément dans le domaine social, où les robots sont proches des personnes, les risques doivent être identifiés et limités en amont. Dans cet article, nous souhaitons vous expliquer comment nous avons procédé.
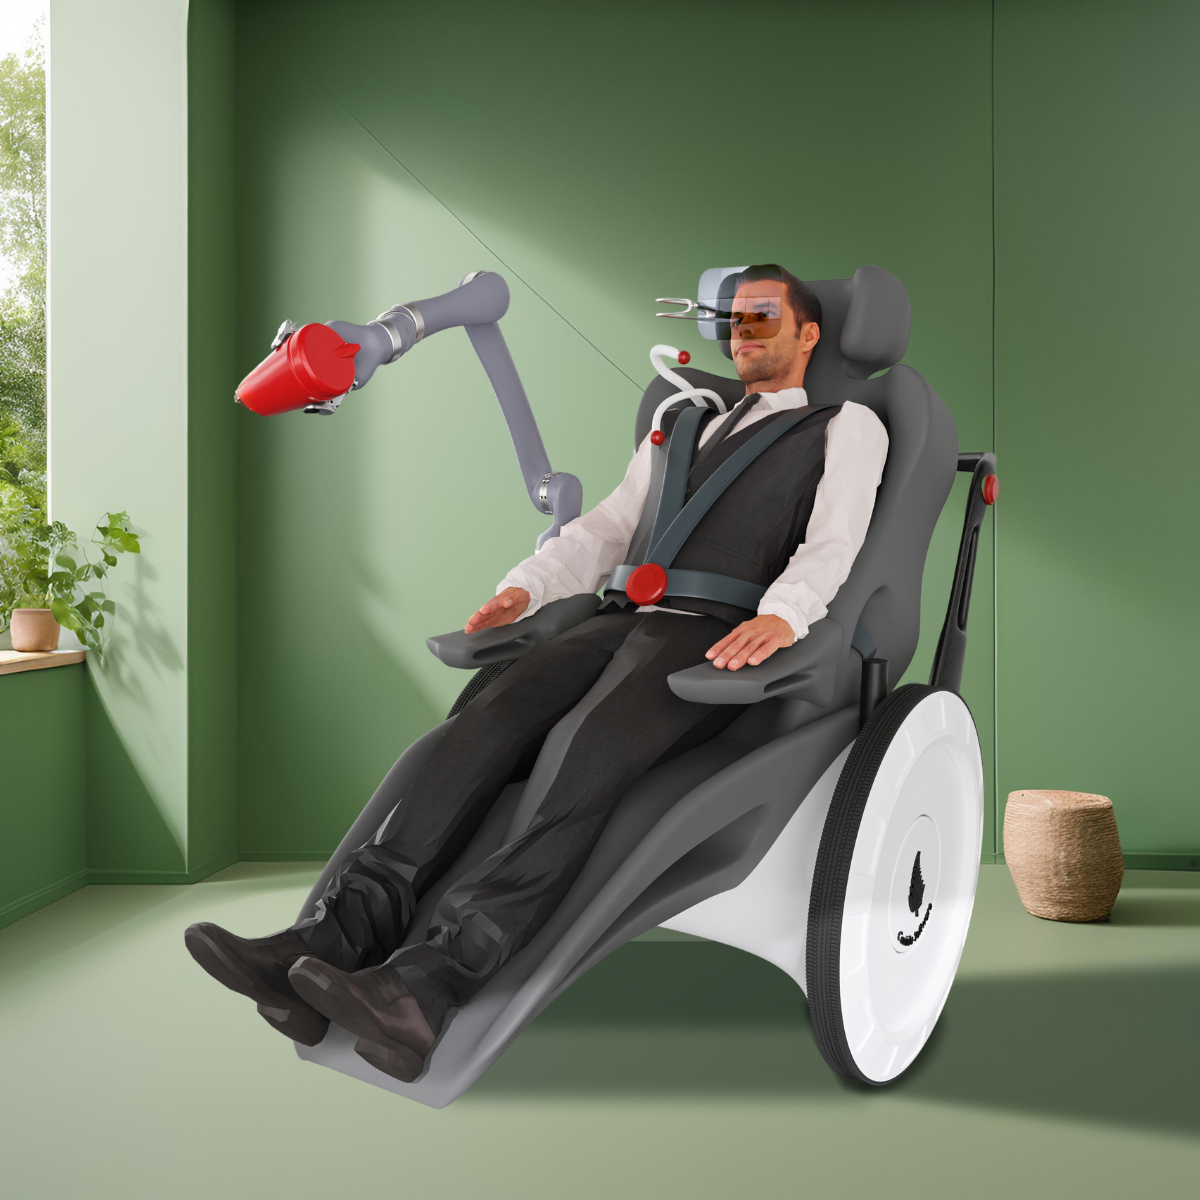
Pour une collaboration sûre entre humains et robots, il existe des systèmes dits de collaboration homme-robot. Il s'agit de robots à force et puissance réduites, dotés de certaines fonctions de sécurité, comme des capteurs de détection de collision. Pour éviter les collisions et d'éventuelles blessures, le système doit savoir quand un rapprochement avec une personne est voulu et quand il ne l'est pas.
Les capteurs jouent ici un rôle décisif. Des capteurs de proximité peuvent détecter les objets et les personnes dans l'environnement, des capteurs de force peuvent mesurer la force lors de la préhension et des capteurs de vitesse permettent de limiter la rapidité des mouvements dans certaines situations.
Pour garantir la sécurité du système robotique, les capteurs doivent être testés pendant l'entraînement avec la Hochschule Offenburg. Il s'agit par exemple de mettre en place des zones interdites virtuelles dans lesquelles le robot ne doit pas se déplacer. Dans des zones de sécurité définies, la vitesse du système doit être limitée afin d'éviter tout risque de blessure pour les personnes. Ce n'est qu'après un entraînement réussi que le système peut être utilisé dans le domaine social.
La protection de la vie privée est un autre aspect de sécurité à prendre en compte. En raison de l'utilisation de caméras, c'est également un sujet important. Nous avons notamment décidé de réduire la zone de netteté de la caméra afin que les personnes ne soient pas reconnaissables nettement.
 kununu