Partie 5/10
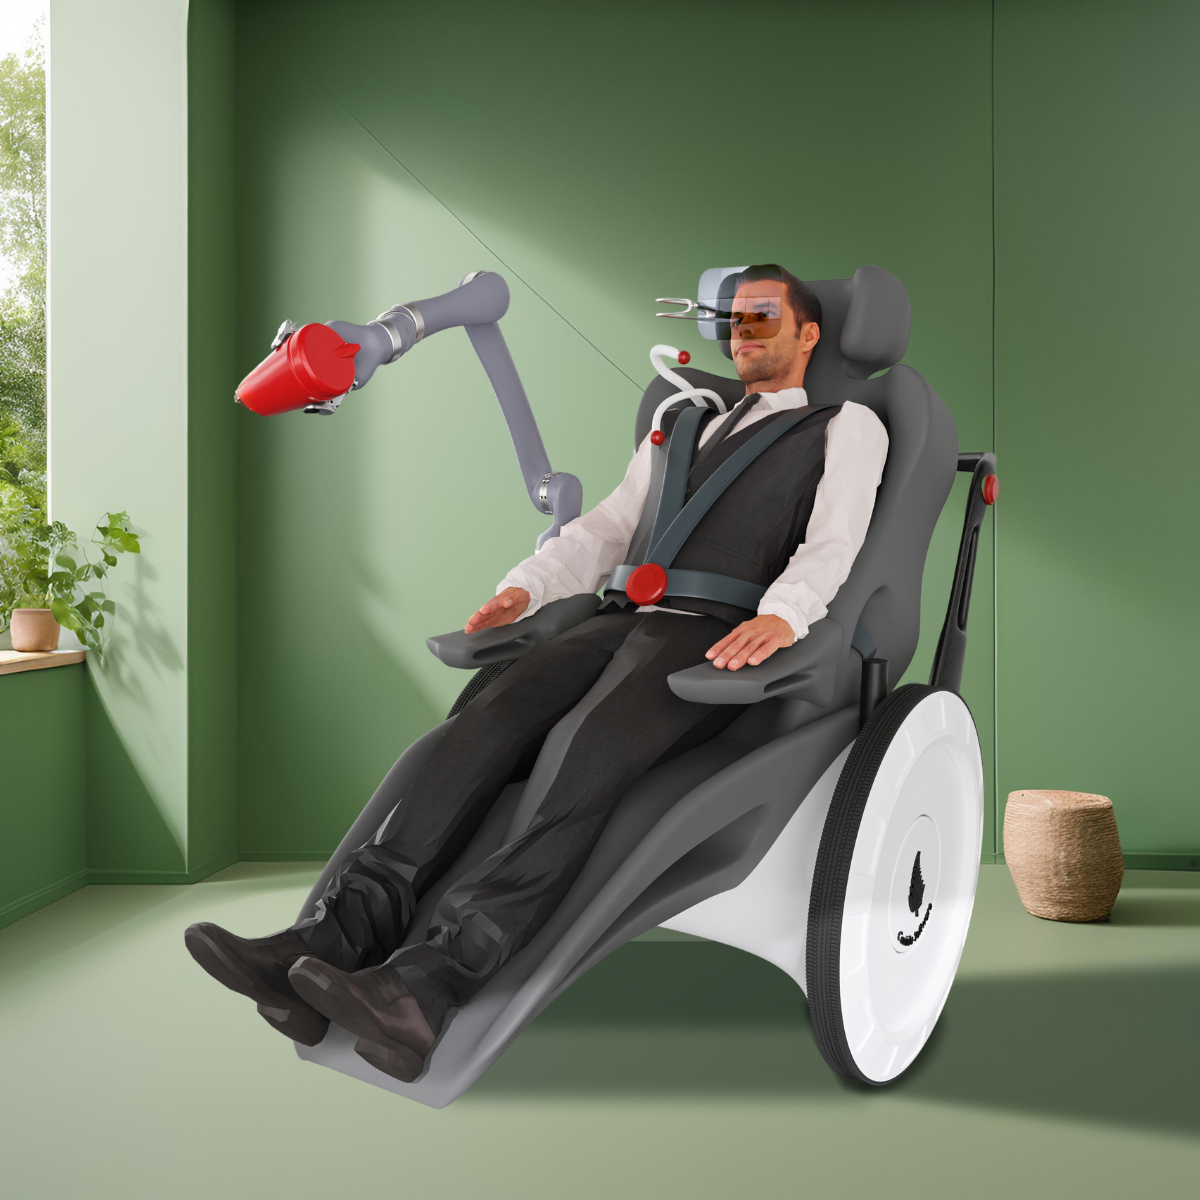
Notre projet de recherche HIRAC, mené avec la Hochschule Offenburg, doit aider les personnes entièrement paralysées à accomplir de manière autonome des tâches quotidiennes à l'aide de bras robotiques. Outre le traitement d'images et la détection d'objets, il faut localiser les objets dans l'espace et définir les mouvements du robot.
Le traitement d'images et la détection d'objets permettent de classer en catégories les différents objets présents dans l'espace. Ces catégories déterminent les actions qui peuvent être effectuées avec les objets. Pour pouvoir saisir correctement les objets, il faut toutefois d'abord localiser l'objet dans l'espace.
Pour pouvoir localiser les objets sans erreur, un modèle 3D de l'environnement est créé à l'aide d'un programme de CAO. La localisation effectuée ensuite détermine la distance par rapport aux objets dans l'espace. Une détection de surfaces permet en outre de repérer les surfaces pouvant servir à déposer des objets.
Pour pouvoir saisir l'objet souhaité, le bras robotique a besoin de différents capteurs. Par exemple, des capteurs de pression mesurent la force lors du levage d'objets et des capteurs de mouvement surveillent l'environnement lors des mouvements de préhension. Le robot est alors capable de saisir en fonction de la tâche différents objets.
La préhension générale par des robots est bien étudiée et utilisée dans l'industrie.
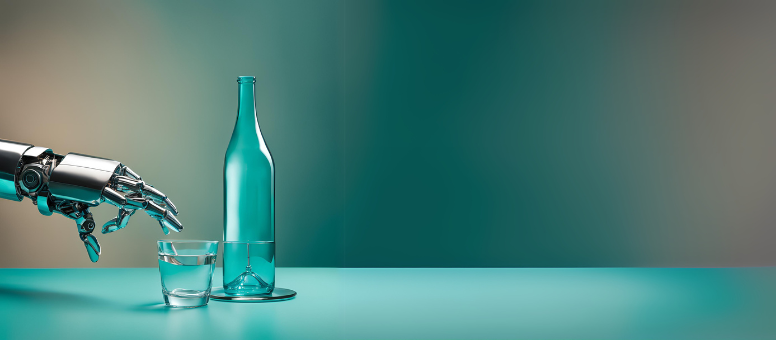
Dans la préhension spécifique à la tâche, l'opération de préhension doit toutefois être adaptée à la tâche qui suit. Ainsi, une bouteille d'eau ne doit par exemple être saisie qu'à certains endroits pour qu'il soit ensuite possible de verser l'eau dans un verre.
Selon l'objet et la tâche, différents mouvements sont exécutés successivement.
Pour que cela fonctionne sans erreur, il faut définir différentes possibilités d'action pour chaque objet et entraîner suffisamment le robot.
 kununu