Parte 7/10
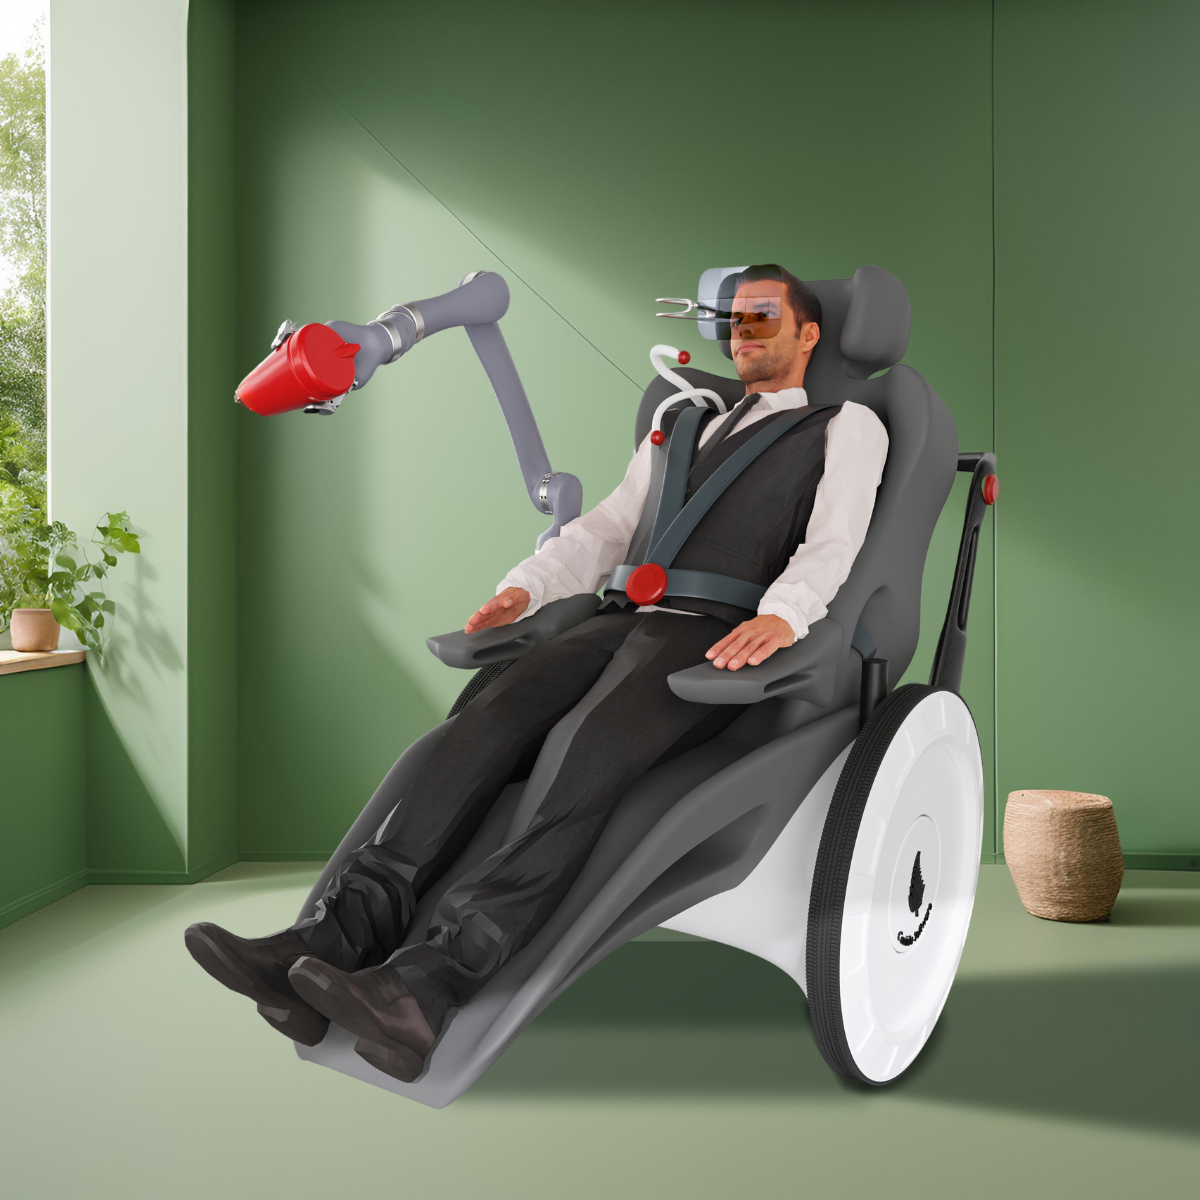
Il compito di versare un liquido in un bicchiere richiede un controllo preciso dei movimenti del robot e capacità di adattamento a condizioni diverse, come livelli di liquido, posizioni e forme del bicchiere differenti. I metodi tradizionali raggiungono qui i propri limiti, poiché sono spesso poco flessibili e difficili da adattare a nuove situazioni. I metodi di machine learning offrono un'alternativa promettente.
Con l'apprendimento automatico il sistema può imparare interagendo con l'ambiente, sviluppare strategie ottimali e adattarsi dinamicamente a condizioni che cambiano. In HIRAC puntiamo su metodi attuali di apprendimento automatico, in particolare deep learning e reinforcement learning.
Reinforcement learning (RL)
Il reinforcement learning è un ambito dell'apprendimento automatico in cui un cosiddetto agente impara a prendere decisioni ottimali interagendo con il proprio ambiente.
Attraverso successi e insuccessi durante l'addestramento, l'agente cerca di sviluppare una strategia per ridurre al minimo gli insuccessi. I criteri di successo e insuccesso sono stati definiti in anticipo insieme alla Hochschule Offenburg e costituiscono la base dell'addestramento.
Il machine learning ha un ruolo così importante in questo progetto perché il sistema dovrà essere esteso a diversi bracci robotici. Con il reinforcement learning il modello appreso può essere trasferito a diversi robot e riaddestrato con adattamenti minimi. Dopo un breve tempo di addestramento, il sistema può ad esempio apprendere sequenze di movimento diverse per bracci robotici differenti.
 kununu