
Parte 5/10
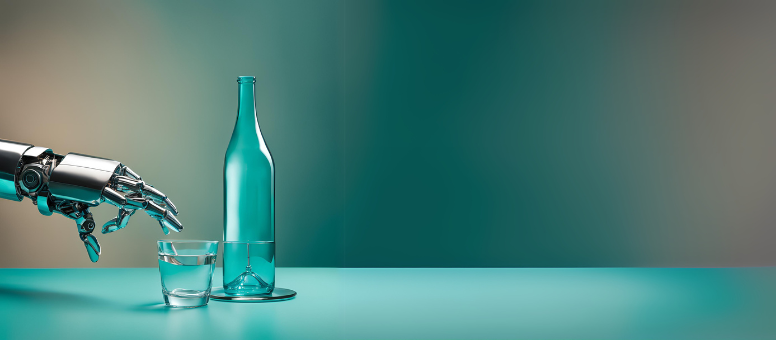
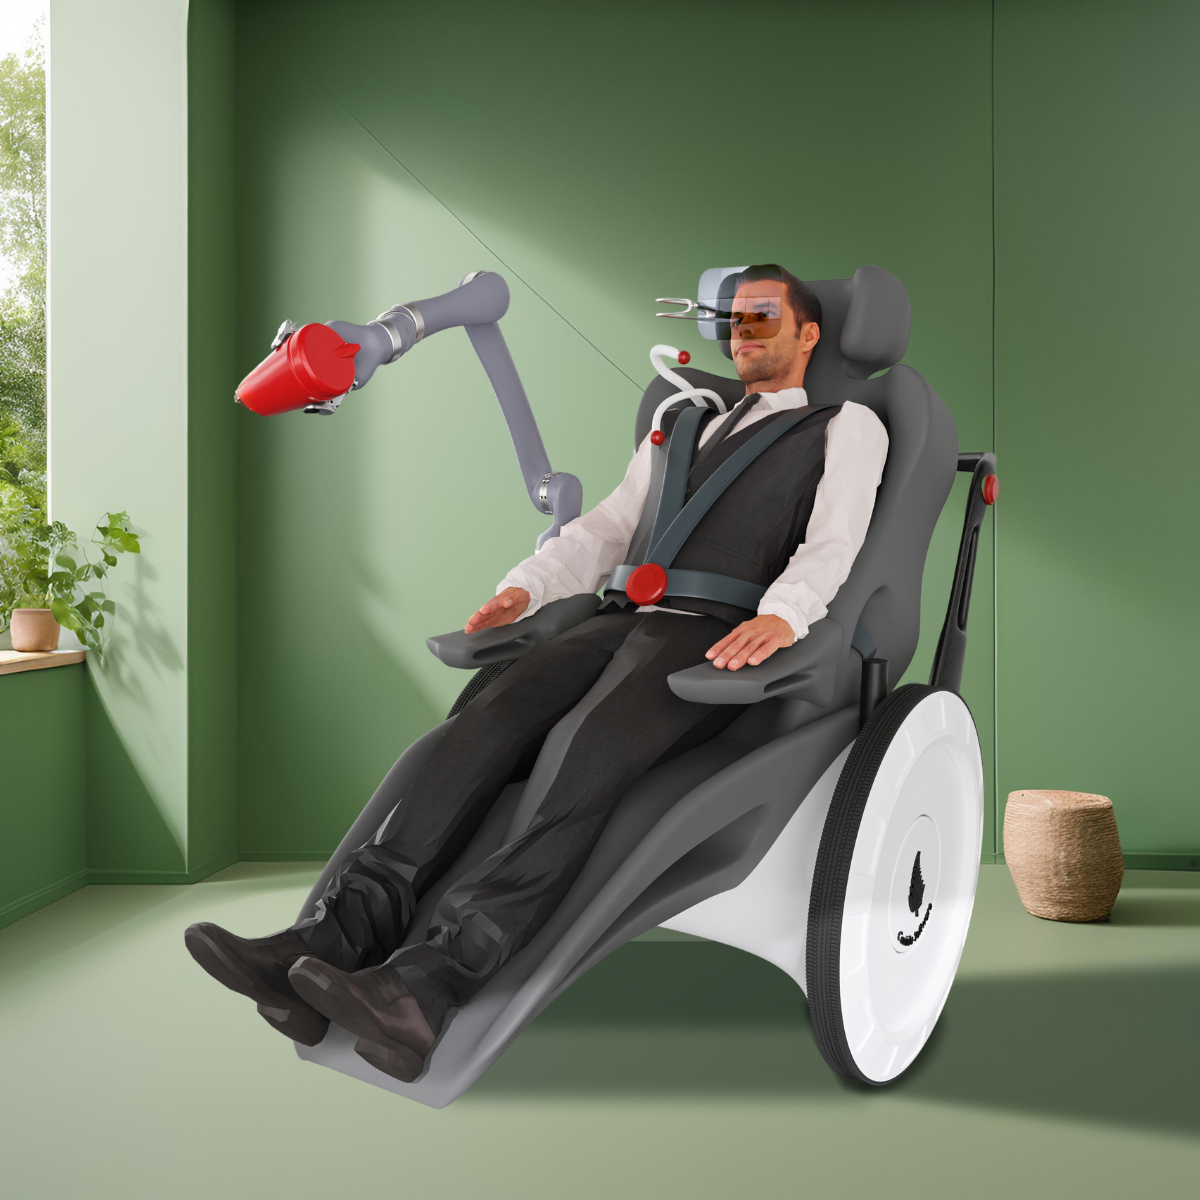
Il nostro progetto di ricerca HIRAC, a cui lavoriamo insieme alla Hochschule Offenburg, mira ad aiutare le persone con paralisi totale a svolgere autonomamente attività quotidiane con l'aiuto di bracci robotici. Oltre all'elaborazione delle immagini e al riconoscimento degli oggetti, è necessario localizzare gli oggetti nello spazio e definire i movimenti del robot.
Tramite l'elaborazione delle immagini e il riconoscimento degli oggetti i diversi oggetti nello spazio vengono suddivisi in categorie. Queste categorie stabiliscono quali azioni possono essere eseguite con gli oggetti. Per poter afferrare correttamente gli oggetti, però, l'oggetto deve prima essere localizzato nello spazio.
Per poter localizzare gli oggetti senza errori, si crea un modello 3D dell'ambiente con un programma CAD. Con la successiva localizzazione si determina la distanza dagli oggetti nello spazio. Con un riconoscimento delle superfici è inoltre possibile individuare superfici utilizzabili per appoggiare gli oggetti.
Per poter afferrare l'oggetto desiderato, il braccio robotico necessita di diversi sensori. Ad esempio, i sensori di pressione misurano la forza durante il sollevamento degli oggetti e i sensori di movimento controllano l'ambiente circostante durante i movimenti di presa. Ora il robot è in grado di afferrare in modo specifico per il compito diversi oggetti.
La presa generica da parte dei robot è ben studiata ed è in uso nell'industria.
Nella presa specifica per il compito, tuttavia, l'operazione di presa deve essere adeguata al compito successivo. Ad esempio, una bottiglia d'acqua può essere afferrata solo in determinati punti, affinché sia poi possibile versare l'acqua in un bicchiere.
A seconda dell'oggetto e del compito vengono eseguiti diversi movimenti in sequenza.
Per renderlo possibile senza errori, per ogni oggetto devono essere definite diverse possibilità di azione e il robot deve essere addestrato a sufficienza.
 kununu