
Parte 2/10
Per rendere oggi le linee di produzione flessibili, orientate al futuro ed economicamente interessanti, l'automazione delle fasi di lavoro è essenziale. La domanda di robot è in costante crescita. Si prevede che l'impiego industriale dei robot raddoppierà nei prossimi cinque anni. Questo sviluppo comporta nuove sfide nella gestione dei robot.
La programmazione dei robot richiede molto know-how e personale qualificato, perché la messa in servizio è un processo che richiede tempo. Anche dopo la configurazione del robot possono verificarsi errori nella produzione, se i processi produttivi non sono sufficientemente ottimizzati. Se il prodotto in fabbricazione cambia, si generano ulteriori oneri. In questo contesto, i robot che apprendono rappresentano una grande semplificazione.
Esistono già approcci industriali basati sull'IA per riconoscere gli errori nella produzione, imparare da essi ed evitarli in futuro. Tuttavia non sono ancora pronti per l'uso quotidiano e si trovano ancora a livello di ricerca. Compiti complessi come l'ottimizzazione di una traiettoria di movimento o l'individuazione e la presa di un oggetto in una scena disordinata possono richiedere tempi di apprendimento di diversi mesi.
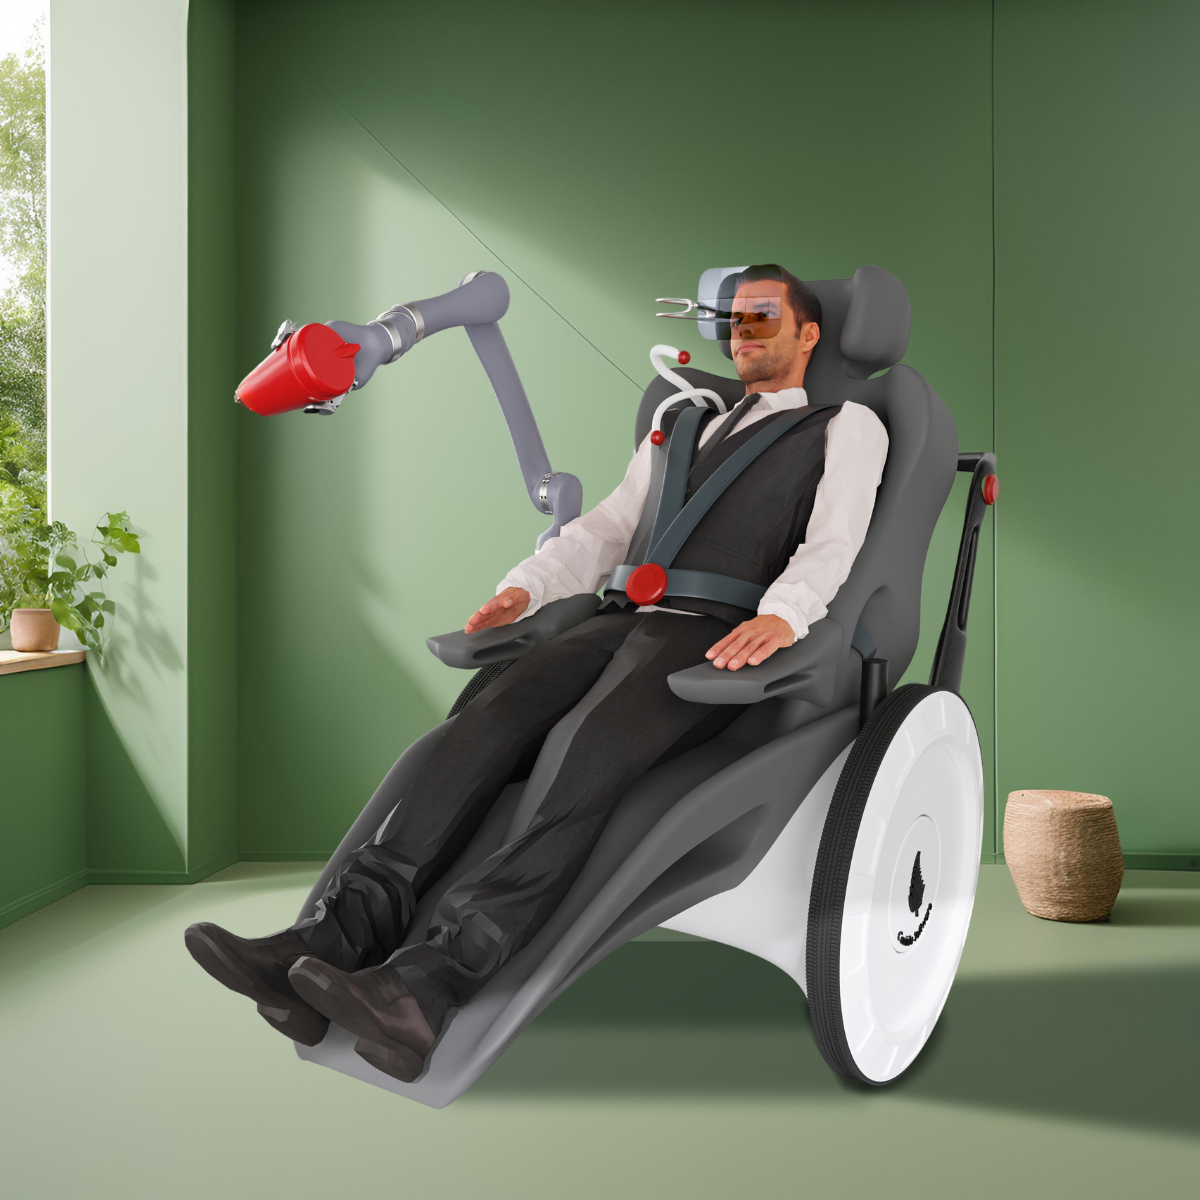
Se si considerano i robot autoapprendenti dell'industria, emerge un grande potenziale in ambito sociale. Lì i bracci robotici vengono impiegati sempre più spesso per supportare persone con limitazioni fisiche. A causa degli elevati requisiti di sicurezza, finora esiste solo un numero ridotto di ricerche e una piccola offerta di soluzioni sul mercato. La difficoltà consiste nel fatto che i compiti svolti nella vita quotidiana possono variare molto. Mentre in una produzione le condizioni ambientali, gli oggetti manipolabili e le interazioni con l'uomo sono definiti in modo fisso e variano appena, nella vita quotidiana sono in continuo cambiamento. Allo stato attuale, i sistemi classici e gli approcci basati sull'IA sono difficilmente utilizzabili. In futuro avremo bisogno di sistemi flessibili, che possano essere costantemente ampliati.
Con il nostro attuale progetto di ricerca HIRAC interveniamo proprio qui. Insieme alla facoltà di economia della Hochschule Offenburg vogliamo sviluppare un software indipendente dall'hardware che possa, ad esempio, controllare diversi bracci robotici di produttori differenti.
 kununu