Parte 4/10
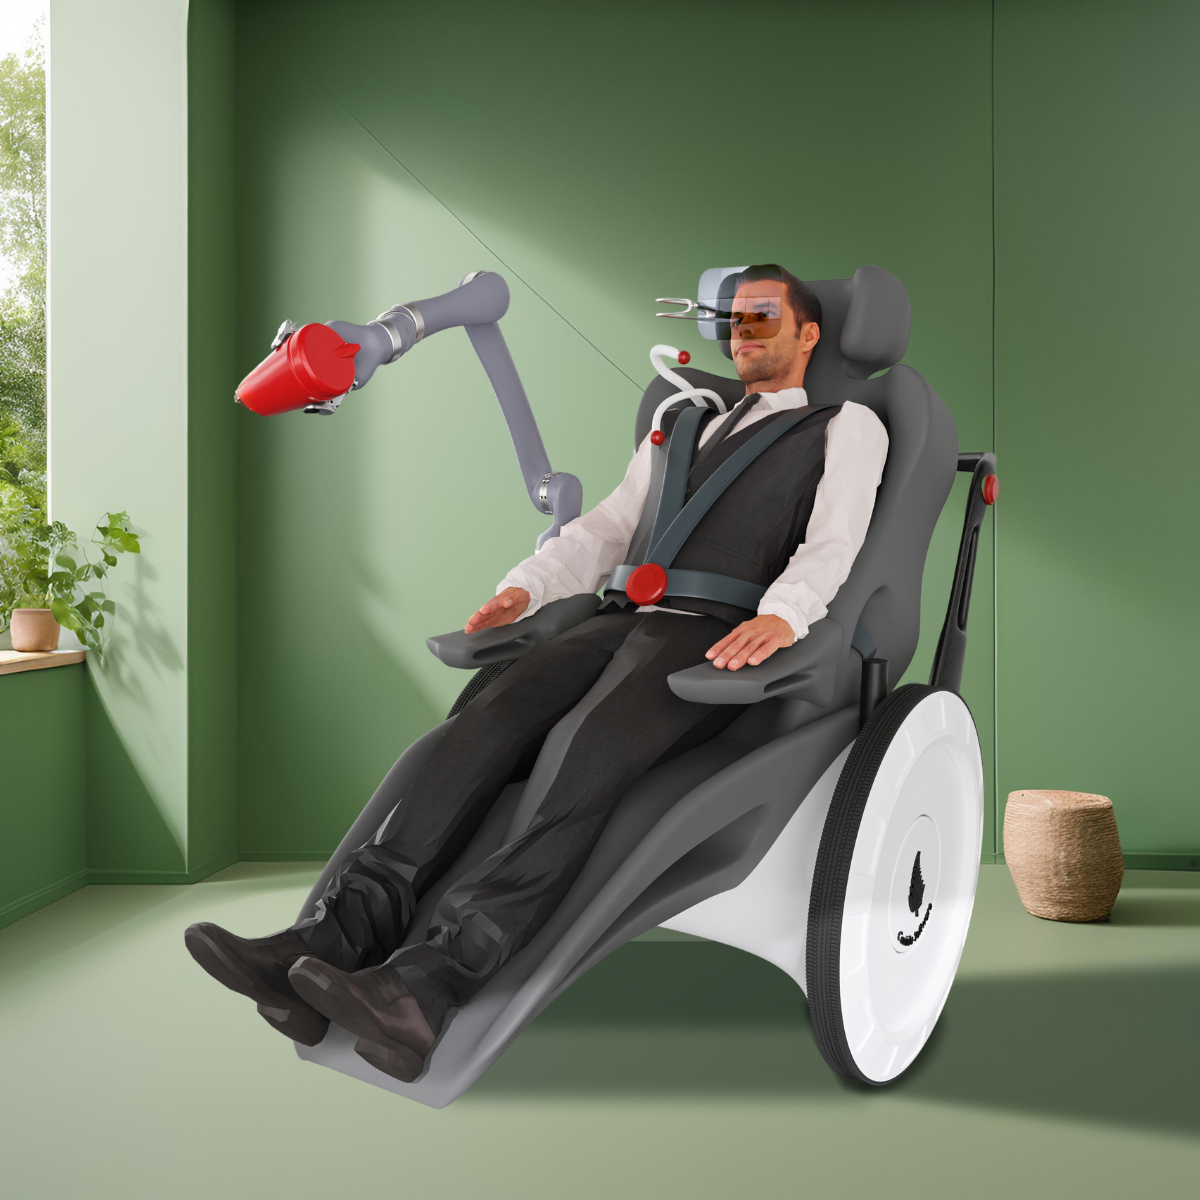
Per il nostro progetto dobbiamo sviluppare un procedimento in grado di riconoscere e localizzare in breve tempo oggetti sconosciuti nello spazio tridimensionale. Solo allora il braccio robotico può interagire con essi. Il nostro primo passo è quindi il riconoscimento degli oggetti tramite l'elaborazione delle immagini.
Con l'elaborazione delle immagini è possibile analizzare foto e video anche in tempo reale. Le immagini vengono lette da un software e confrontate con immagini di esempio presenti in un database. Con il supporto dell'intelligenza artificiale è possibile sviluppare algoritmi per rilevare e identificare ancora più rapidamente gli oggetti nello spazio.
Nel nostro progetto di ricerca l'ambiente del robot deve essere ripreso con una telecamera. Idealmente la telecamera dovrebbe essere posizionata sul robot. In questo modo si evita che il braccio robotico copra gli oggetti e le immagini non risultano sfocate. Tramite l'elaborazione delle immagini le riprese della telecamera vengono analizzate e gli oggetti possono essere riconosciuti.
Dopo l'analisi delle immagini, gli oggetti devono essere identificati tramite l'interrogazione di un database e localizzati nello spazio. Per un riconoscimento degli oggetti senza errori è necessario definire le variabili ambientali. Ciò significa, ad esempio, che deve esserci luce diurna o illuminazione artificiale e che le superfici degli oggetti non devono essere fortemente riflettenti.
Per un riconoscimento ottimale degli oggetti devono essere disponibili set di dati sufficienti. Mentre in molti ambiti del riconoscimento delle immagini esistono già grandi quantità di dati di addestramento, il settore degli ausili medici è fortemente sottorappresentato. Per questo abbiamo creato set di dati propri con dispositivi assistivi e li abbiamo combinati con database di immagini esistenti.
 kununu