Parte 3/10
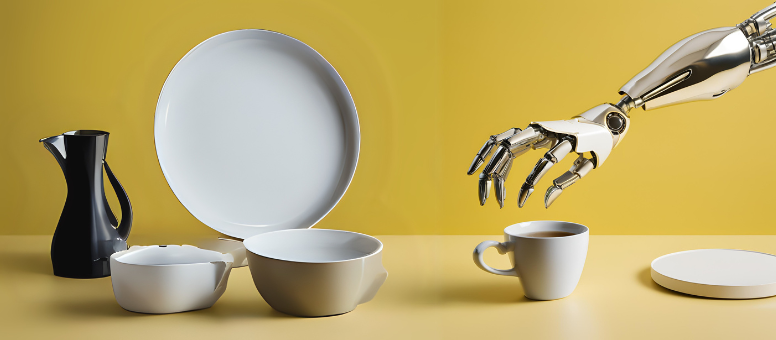
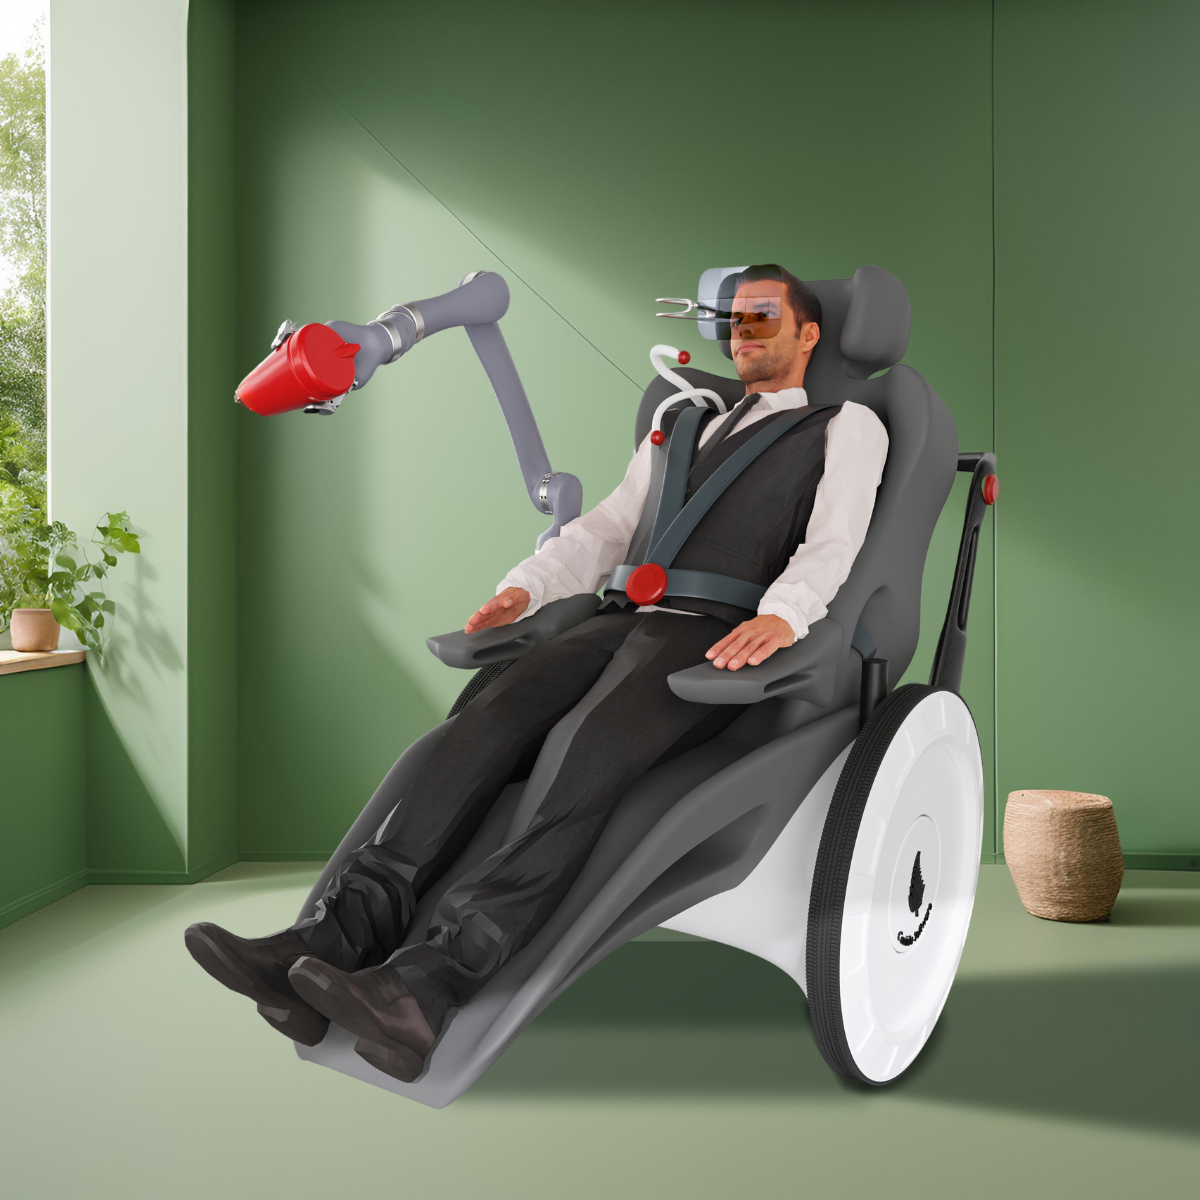
Vogliamo continuare a presentare il nostro attuale progetto di ricerca HIRAC (Hardware Independent Robot Assistance Controller). Si tratta dello sviluppo di un software indipendente dall'hardware, in grado di eseguire diversi compiti con bracci robotici. Come caratteristica distintiva, questa applicazione non dovrà però funzionare solo su un determinato robot.
Il nostro obiettivo non è solo addestrare un braccio robotico per l'ambito sociale e immetterlo sul mercato come dispositivo medico. Si tratta piuttosto dello sviluppo e della realizzazione di un software in grado di addestrare con l'IA componenti robotici di diversi produttori e con sensori differenti. In questo modo il software può essere impiegato sia in ambito industriale sia in ambito sociale.
Ed ecco come dovrebbe funzionare il tutto:
Una telecamera riprende una scena quotidiana, ad es. un tavolo con diversi oggetti. Questa immagine viene visualizzata su un touchscreen.
Il software analizza l'immagine acquisita, riconosce i diversi oggetti e propone compiti che il braccio robotico può svolgere con questi oggetti.
Una persona può selezionare il compito desiderato sul touchscreen o tramite eye tracking. Dopo la scelta del compito vengono eseguite diverse azioni.
Ad esempio, si può afferrare una bottiglia, versare del liquido in un bicchiere e posare di nuovo la bottiglia.
Affinché il nostro progetto possa essere realizzato con successo, dobbiamo elaborare e ripensare molte funzionalità tecniche:
Riconoscimento degli oggetti, localizzazione, elaborazione delle immagini, intelligenza artificiale, trasferimento, sicurezza
 kununu