Parte 9/10
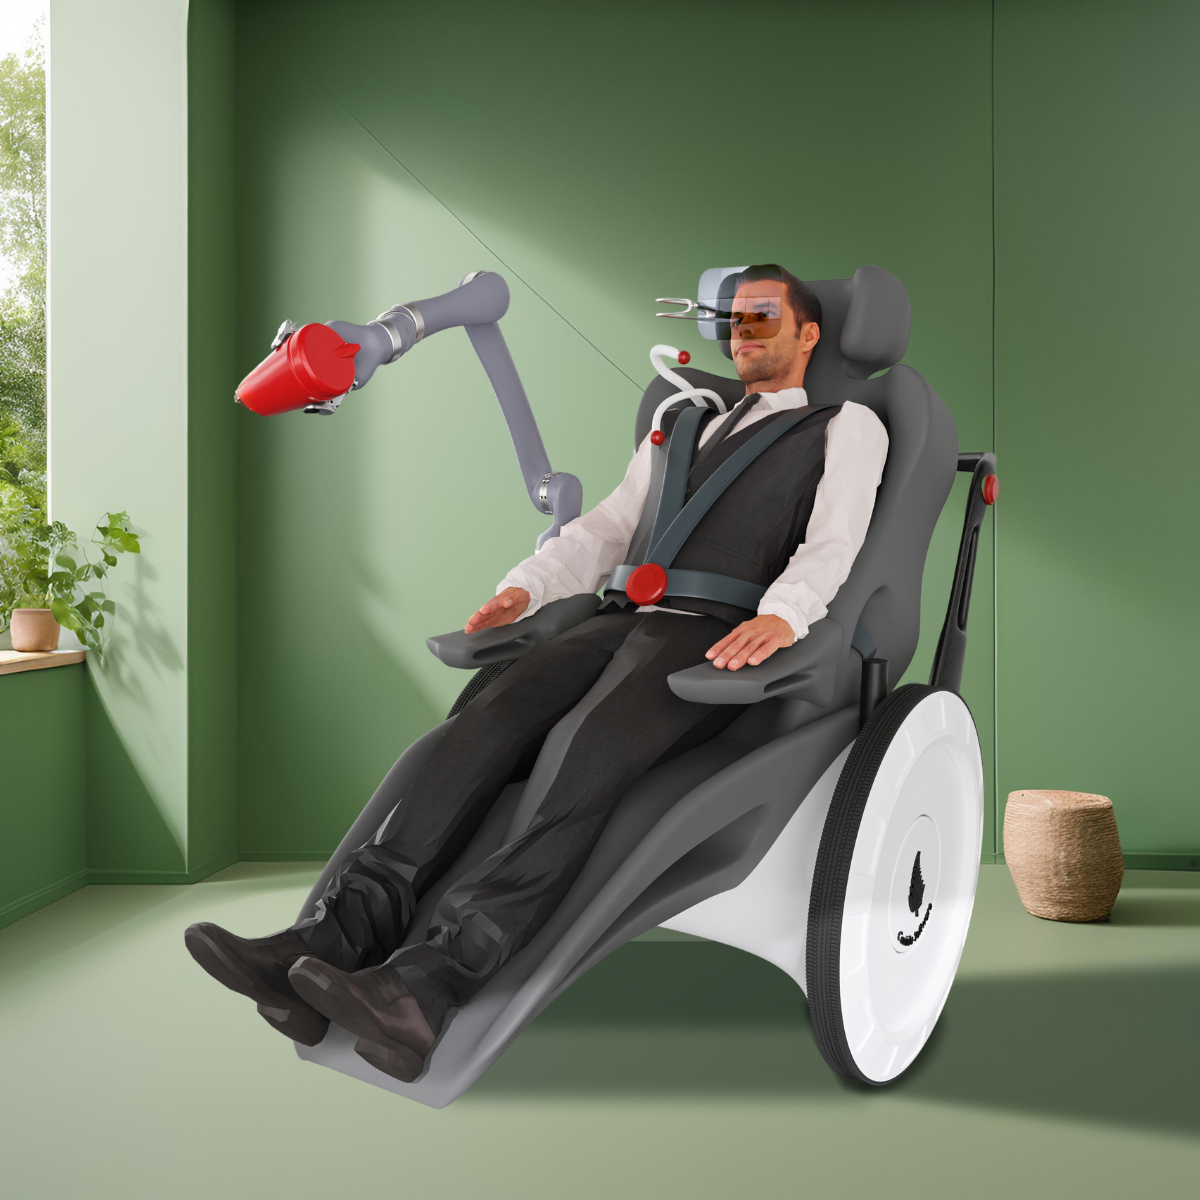
Le aziende dipendono per lo più da un determinato tipo di braccio di presa o da un produttore. Una riconversione successiva è difficilmente possibile, perché i programmatori sono per lo più specializzati in quel solo sistema. Anche lo sviluppo di nuove sequenze di movimento richiede molto tempo. Con il nostro progetto HIRAC il trasferimento di sequenze di movimento a un nuovo robot dovrà essere semplificato.
Dopo lo sviluppo e l'addestramento del nostro sistema, è necessario testare il trasferimento su altri bracci robotici, altri sensori e altre telecamere. Differenze nella struttura di un braccio robotico o nella precisione di un sensore possono, ad esempio, portare a sequenze di movimento diverse.
Il nostro sistema è stato testato con un braccio robotico specifico. Sono stati definiti diversi parametri, come ad esempio un raggio di movimento o il limite di velocità. Con la sostituzione del braccio robotico utilizzato finora abbiamo dovuto verificare questi parametri per il nuovo braccio. Per i primi test abbiamo integrato il nuovo braccio nell'ambiente di simulazione per verificare l'adattamento dei parametri esistenti.
Per lavorare in modo più efficiente durante l'integrazione di nuovo hardware, i parametri non dovranno essere adattati manualmente, ma automaticamente nel sistema. In questo modo saranno necessari solo pochi test e verifiche. Il sistema viene addestrato in modo che i parametri esistenti possano essere modificati automaticamente nell'ambiente di simulazione, per raggiungere valori stabiliti o zone virtuali. Successivamente può seguire l'addestramento in ambiente reale e i valori possono essere adattati manualmente in qualsiasi momento.
 kununu